


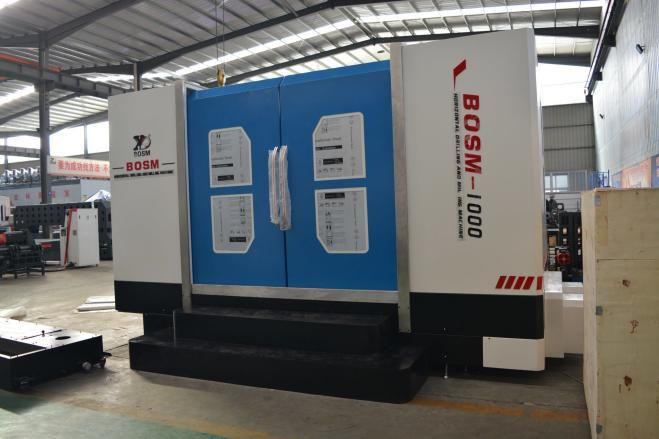
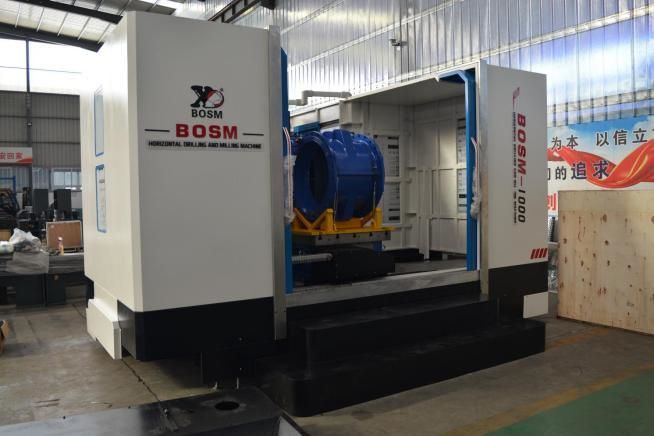
BOSM -4Z2000 Мошини пармакунӣ ва фрезеркунии CNC бо суръати баланд
1. Истифодаи таҷҳизот:
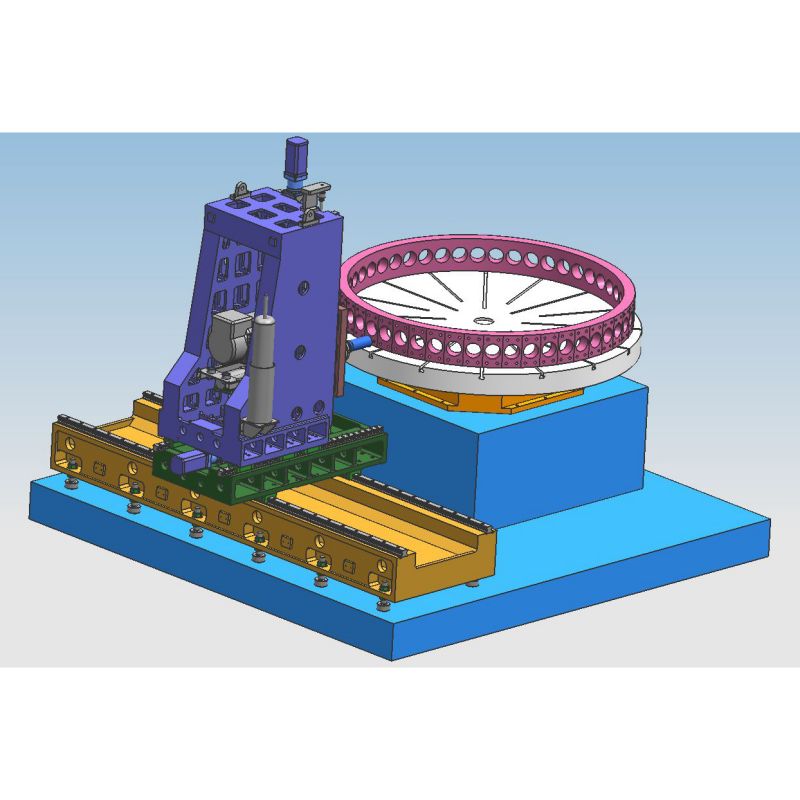
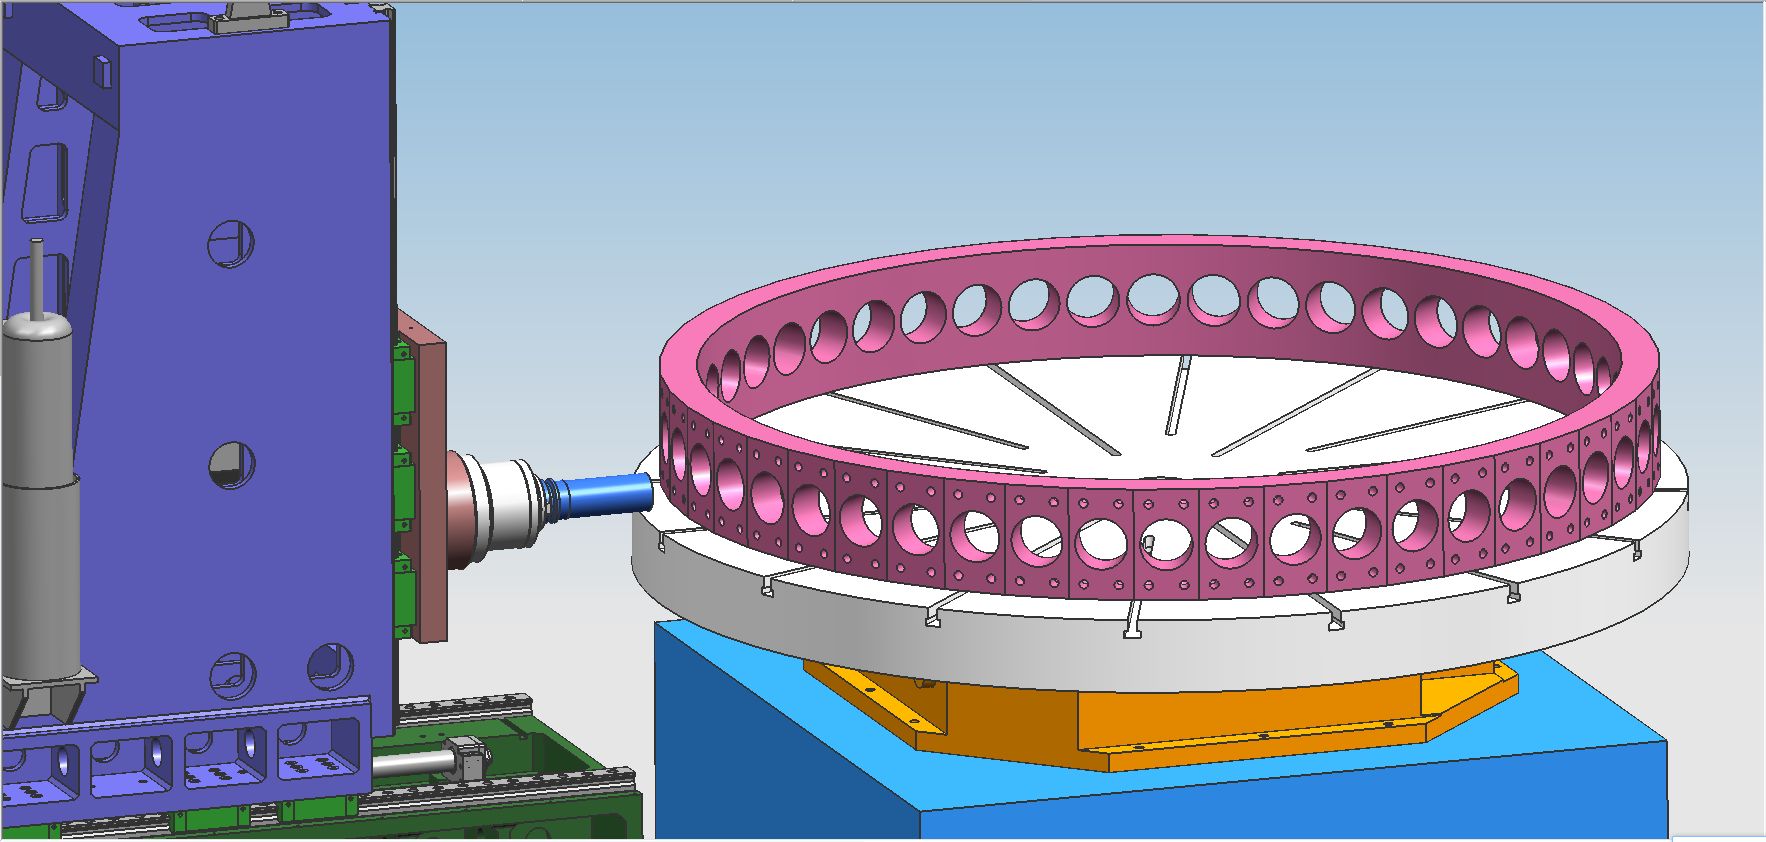
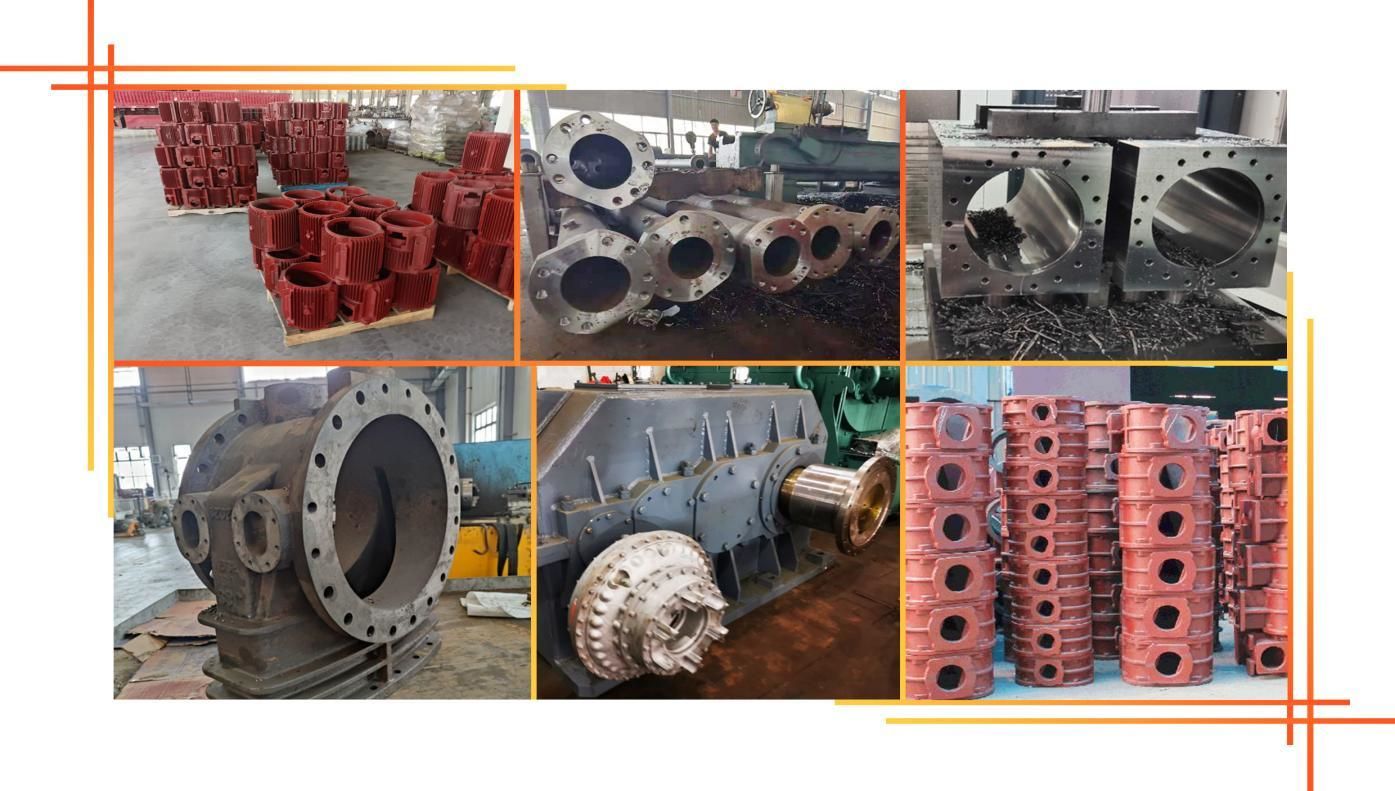
Мошини пармакунӣ ва фрезеркунии CNC-и уфуқии BOSM-1000 асосан барои коркарди бисёрҷанбаи самараноки пармакунӣ, фрезеркунӣ, кандакорӣ ва пармакунии клапанҳо, блокҳои клапанҳо, редукторҳо, фланҷҳо, дискҳо, ҳалқаҳо, такягоҳҳои чархзананда ва дигар қисмҳои корӣ дар доираи ғафсии муассир истифода мешавад. Пармакунӣ, фрезеркунӣ, кандакорӣ ва пармакуниро дар қисмҳои якмаводӣ ва маводҳои таркибӣ анҷом додан мумкин аст. Раванди коркарди Мошин ба таври рақамӣ идора карда мешавад ва кор хеле қулай аст. Он метавонад автоматикунонӣ, дақиқии баланд, гуногунҷабҳа ва истеҳсоли оммавиро амалӣ кунад.
2. Сохтори таҷҳизот:
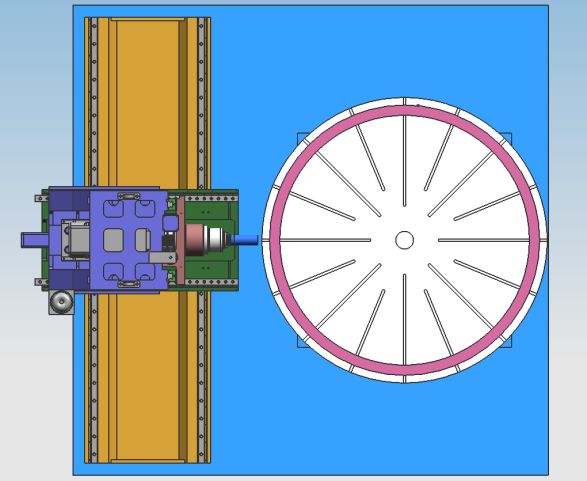
Ин таҷҳизот асосан аз кат, мизи гардиши индексатсияи CNC, сутуни ҳаракаткунанда, зинҳои ҳаракаткунанда, сари барқии пармакунӣ ва фрезеркунӣ, дастгоҳи равғандиҳии автоматӣ ва дастгоҳи муҳофизатӣ, дастгоҳи хунуккунии гардишкунанда, системаи идоракунии рақамӣ, системаи гидравликӣ, системаи барқӣ ва ғайра иборат аст. Релизи роҳнамои хаттии ғелондашуда дастгирӣ ва роҳнамоӣ карда мешавад ва винти дақиқ ба кор андохта мешавад. Мошин дақиқии баланди ҷойгиркунӣ ва дақиқии такрории ҷойгиркуниро дорад.
2.1. Мизи кории кат: Кат аз қисмҳои сохтории оҳани рехтагарии HT250 сохта шудааст. Он пас аз гармкунии дуюмдараҷа барои бартараф кардани фишори дохилӣ коркард мешавад. Он дорои сахтии хуби динамикӣ ва статикӣ буда, деформатсия надорад. Пластинаи индексатсияи рақамии дақиқ, ҷойгиркунии индексатсияи худсаронаи гардонандаи серво 360° ва қулфи ҳавоӣ/гидравликӣ, системаи гардонанда аз муҳаррики сервои AC истифода мебарад, то қисми меҳвари гардишкунандаро 360° ба таври худкор индексатсия кунад ва дақиқии индексатсия ҳазоряки дараҷа аст. Пластинаи индексатсия дар болои кат ҷойгир карда шудааст ва болтҳои танзимшаванда дар поёни кат паҳн карда шудаанд, ки метавонанд сатҳи мизи кории катро ба осонӣ танзим кунанд.
2.2. Сутуни ҳаракаткунанда: Сутуни сохтори оҳани рехтагарии ҳаракаткунанда пас аз коркарди дуюмдараҷаи обутобдиҳӣ барои бартараф кардани фишори дохилӣ анҷом дода мешавад. Он дорои сахтии хуби динамикӣ ва статикӣ буда, деформатсия надорад. Маҷмӯи ҷуфтҳои винтҳои дақиқи тӯбӣ ва муҳаррики серво слайди сутунро дар самти меҳвари Y ҳаракат медиҳанд. Маҷмӯи ҷуфтҳои винтҳои дақиқи тӯбӣ ва муҳаррики серво слайди сутунро дар самти меҳвари X ҳаракат медиҳанд. Дар слайди агрегат агрегати пармакунӣ насб кунед. Ҳаракати сутун бо гардиши гайкаи тӯбӣ дар винти тӯбӣ, ки аз ҷониби муҳаррики серво тавассути муфта ронда мешавад, амалӣ карда мешавад.
2.3. Зини сайёр: Зини сайёр бо ду ҷуфти роҳи оҳани хаттии ғелондашаванда бо иқтидори хеле баланд, маҷмӯи ҷуфти винтҳои тӯбии дақиқ ва муҳаррики серво муҷаҳҳаз шудааст, ки сари қудрати пармакуниро ба самти меҳвари Z ҳаракат медиҳад, ки метавонад сари қудратро ба пеш ҳаракат диҳад, ба пеш ҳаракат кунад, зуд баргардад, қатъ кунад ва дигар амалҳоро анҷом диҳад. Он дорои функсияҳои шикастани автоматии чип, хориҷ кардани чип ва таваққуф мебошад.
2.4. Сари қувваи пармакунӣ: Сари қувваи пармакунӣ аз шпиндели механикии Тайван ва шпиндели дақиқи махсус аз подшипники тамосии кунҷӣ истифода мебарад, ки тағирёбии суръати беқадамро тавассути интиқоли тасмаи синхронии мустаҳками баланд амалӣ мекунад. Бо муҳаррикҳои серво ва винтҳои куравӣ идора карда мешавад. Меҳвари Y-ро метавон пайваст кард, идоракунии нимҳалқаи пӯшидаро қабул мекунад ва метавонад функсияҳои интерполятсияи хаттӣ ва давриро амалӣ кунад. Нӯги шпиндель сӯрохи конуси BT50 мебошад.
2.5. Дастгоҳи равғандиҳии автоматӣ ва дастгоҳи муҳофизатӣ:
Ин мошин бо дастгоҳи равғандиҳии худкор муҷаҳҳаз шудааст, ки метавонад ҷуфтҳои ҳаракаткунандаро, ба монанди рельсҳои роҳнамо, винтҳои сурб ва рафҳоро, ба таври худкор равған кунад.
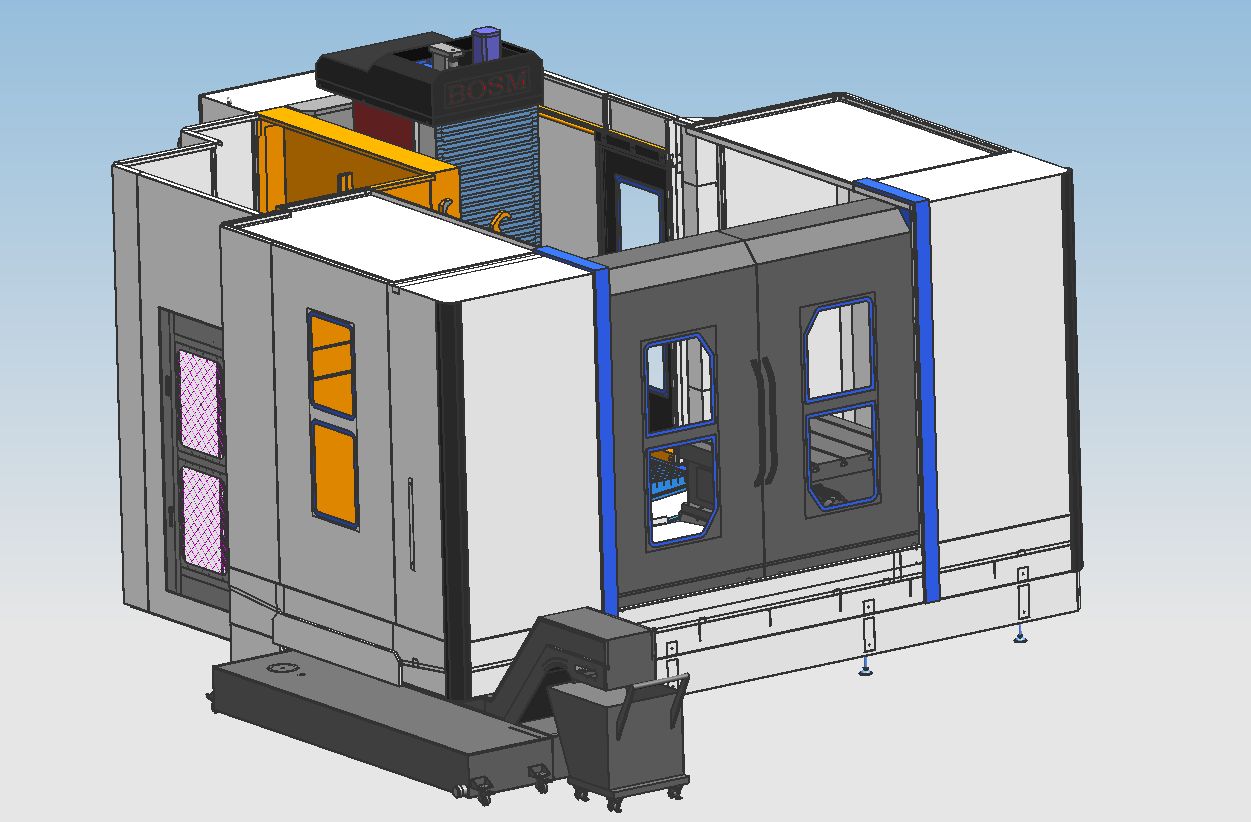
Меҳвари Z ва Y бо рӯйпӯшҳои муҳофизатии зидди чанг муҷаҳҳаз шудаанд ва дар атрофи мизи корӣ монеаҳои обногузар насб карда шудаанд.
2.6. Системаи пурраи идоракунии рақамии рақамӣ:
2.6.1. Бо функсияи шикастани чип, вақти шикастани чип ва давраи шикастани чипро дар интерфейси одам-мошин танзим кардан мумкин аст.
2.6.2. Бо функсияи бардоштани асбоб муҷаҳҳаз буда, баландии бардоштани асбобро дар интерфейси одам-мошин муқаррар кардан мумкин аст. Вақте ки пармакунӣ ба ин баландӣ мерасад, лези парма зуд ба болои қисмати корӣ бардошта мешавад, сипас пораҳо партофта мешаванд ва сипас зуд ба сатҳи пармакунӣ интиқол дода мешаванд ва ба таври худкор ба ҳолати корӣ табдил дода мешаванд.
2.6.3. Қуттии идоракунии амалиёти марказонидашуда ва дастгоҳи дастӣ системаи идоракунии рақамиро истифода мебаранд ва бо интерфейси USB ва экрани дисплейи кристаллии моеъи LCD муҷаҳҳаз мебошанд. Барои осон кардани барномасозӣ, нигоҳдорӣ, намоиш ва муошират, интерфейси амалиётӣ дорои функсияҳо ба монанди муколамаи одам-мошин, ҷуброни хатогиҳо ва огоҳкунии автоматӣ мебошад.
2.6.4. Таҷҳизот функсияи пешнамоиш ва санҷиши дубораи мавқеи сӯрохиро пеш аз коркард дорад ва амалиёт хеле қулай аст.
* Барои таъмини қулайии бардоштан ва ғизо додани ҳалқаҳои калон, Мошин ягон муҳофизати беруна надорад ва муҳофизати беруна ихтиёрӣ аст.
3. Мошинмуҳити истифода:
Таъминоти барқ: AC380V±10%, 50Hz±1. Ҳарорати муҳити атроф: 0°~ 45°
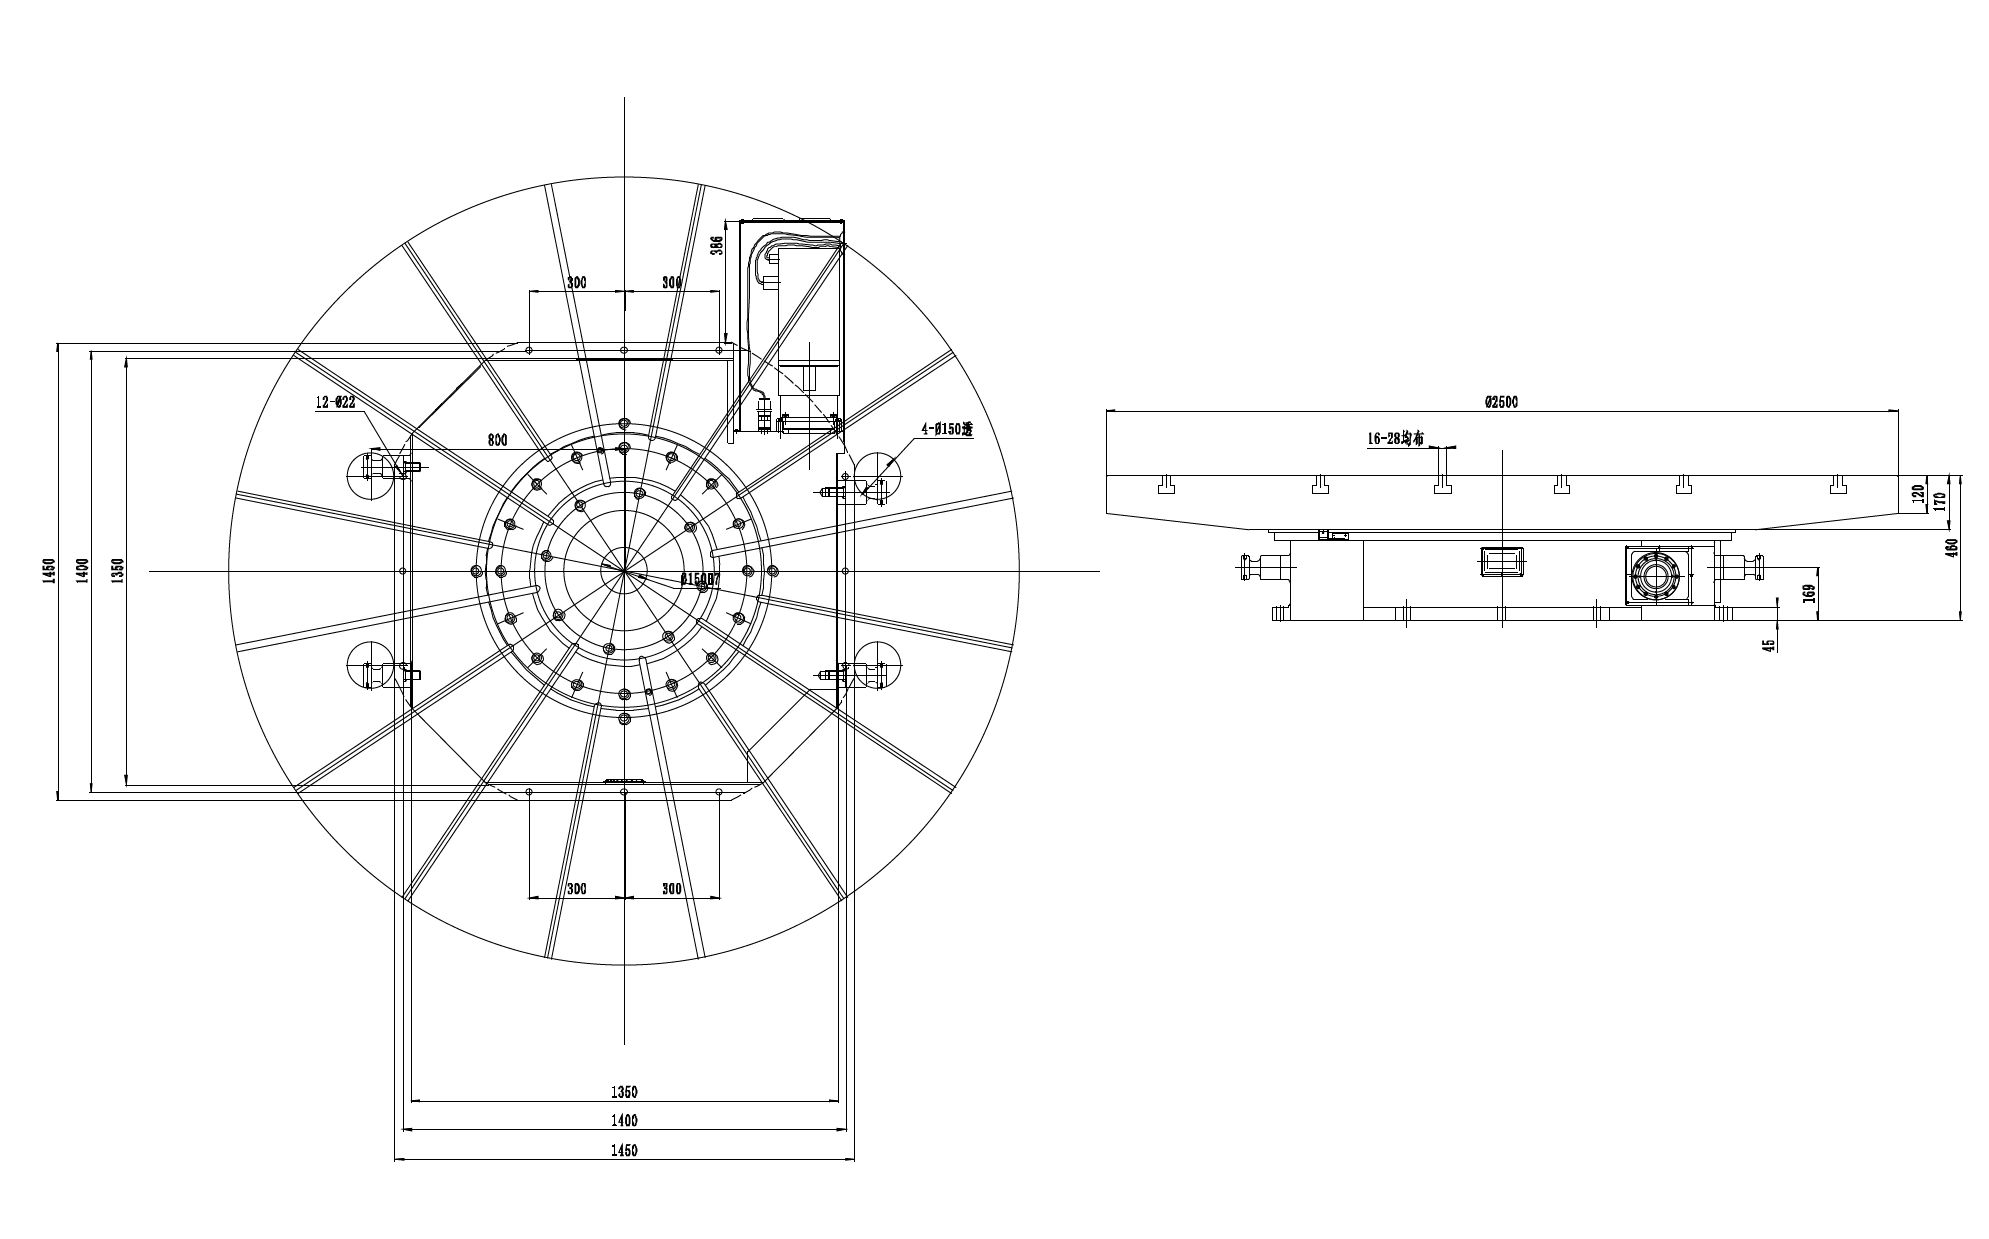
4.Параметрҳои техникӣ
| Модел | БОСМ-1000 | |
| Коркарди ҳадди аксар андозаи кор | Диаметри гардиши ҳадди аксар иҷозатдодашудаи қисмати корӣ (мм) | ≤Φ2000 |
|
Мизи корӣ | Андозаи мизи корӣ (мм) мураббаъ | □1000 |
| Андозаҳои мизи корӣ (мм) мудаввар | Φ1200 | |
| Бори ҳадди аксар уфуқӣ (кг) | 5000 | |
|
Воҳиди пармакунии амудии рам | маблағ) | 1 |
| Конуси шпиндель | BT50 | |
| Диаметри пармакунӣ (мм) | 2-120 | |
| Диаметри диски бурандаи фрезерӣ (мм) | 200 | |
| Диаметри ламс (мм) | M6-M36 | |
| Масофа аз рӯи нӯги шпиндель то маркази миз (мм) | 1000-1600 | |
| Масофа аз маркази шпиндель то сатҳи болоии миз (мм) | 100-1100 | |
| Суръати чархзанӣ (дақ/дақ) | 30-3000 | |
| Қувваи муҳаррики шпиндель (кВт) | 30 | |
| Қисми корӣ меҳвари гардиш (меҳвари A) | Шумораи ҳадди аксари тақсим (мм) | 360° |
| Воҳиди тақсимоти ҳадди ақалро муқаррар кунед | 0.001° | |
| Қувваи муҳаррики сервои меҳвари А (кВт) | 4.2 | |
| Сари барқ ба чап ва рост ҳаракат мекунад (меҳвари X) | Зарбаи максималӣ (мм) | Соли 2000 |
| Суръати ҳаракати меҳвари X (м/дақ) | 0~8 | |
| Қувваи муҳаррики сервои меҳвари X (кВт) | 2.4 | |
| Сари барқ боло ва поён ҳаракат мекунад (меҳвари Y) | Зарбаи максималӣ (мм) | 1000 |
| Суръати ҳаракати меҳвари Y (м/дақ) | 0~8 | |
| Қувваи муҳаррики сервои меҳвари Y (кВт) | 2.4 Тормоз | |
| Ҳаракати тӯлонии сутун (меҳвари Z) | Зарбаи максималӣ (мм) | 600 |
| Суръати ҳаракати меҳвари Z (м/дақ) | 0~4 | |
| Қувваи муҳаррики сервои меҳвари Z (кВт) | 2.4 | |
| Дурустии ҷойгиркунӣ | 1000 мм | ±0.05 |
| Такрорпазирӣ | 1000 мм | ±0.025 |
| Дурустии индексатсияи мизи индексатсияи CNC (мм) |
| 15 дюйм |
| Андозаҳои мошин (аз ҷумла муҳофизат) | Дарозӣ (X) × Паҳноӣ (Z) × Баландӣ (Y) (мм) | 5300*6000*3400 |
| Вазни умумӣ (t), аз ҷумла муҳофизат | (тақрибан) 20 | |
Категорияҳои маҳсулот
-

Маркази коркарди CNC бо сахтии баланди силсилаи VC бо ...
-

Роҳнамои хаттии сутуни ҳаракаткунандаи уфуқии силсилаи HP...
-

Роҳнамои хаттии сутуни ҳаракаткунандаи уфуқии силсилаи HT...
-

Силсилаи VS чор-роҳии CNC коркарди вазнин ...
-

Маркази коркарди CNC силсилаи V бо сахтии баланд
-

Маркази коркарди CNC ду сутуни силсилаи X
-

Маркази коркарди CNC-и уфуқии 5-меҳварӣ TKG1600
-

Маркази композитии гардиш ва фрезеркунии амудии CNC ...
-

Маркази коркарди CNC-и баландсуръат силсилаи GM
-

Силсилаи GT-и фрезеркунии CNC-и баландсуръат
-

Дастгоҳи токарии CNC душпиндлӣ SK32
-

Маркази коркарди амудии CNC RFTV510 барои чархҳо ...