


Мошини фрезеркунии пармакунии сарпӯши муқобил BOSM -6010
1. Истифодаи мошин:
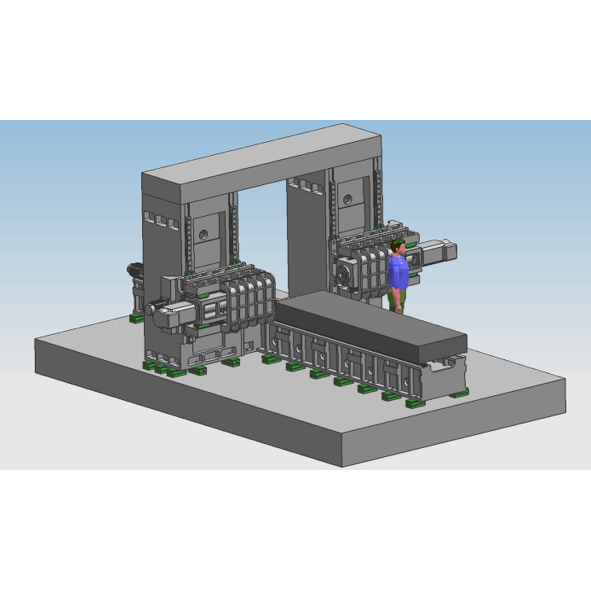
Мошини пармакунӣ ва фрезеркунии ду сутуни сар ба сар бо шуои собити CNC gantry BOSM-6000*1000 асбоби махсуси мошинсозӣ барои коркарди дастҳо/чӯбҳои экскаватор мебошад. Болиштӣ метавонад коркарди босуръати қисмати корро таъмин кунад, қисмати корро дар доираи зарбаи муассир парма, фреза ва парма кардан мумкин аст, қисмати корро дар як вақт дар ҷои худ коркард кардан мумкин аст (ба фишурдани дуюмдараҷа ниёз нест), суръати боркунӣ ва фаровардӣ тез аст, суръати ҷойгиркунӣ тез аст ва дақиқии коркард баланд аст. Самаранокии баланди коркард.
2.Мошин сохторВижагиҳо:
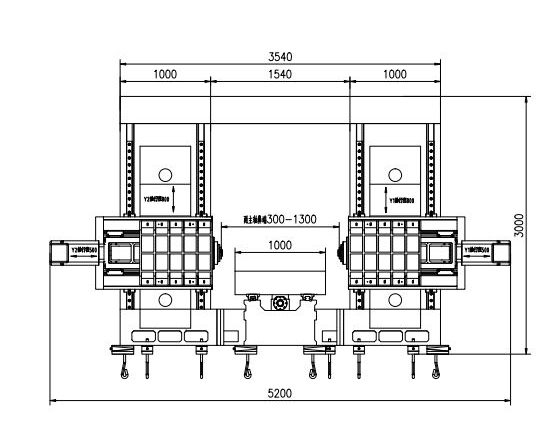
Қисмҳои асосии асбоби мошин: кат, мизи корӣ, сутунҳои чап ва рост, чӯбҳо, чӯбҳои пайвасткунандаи гантри, зинҳо, қумдонҳо ва ғайра. Қисмҳои калон аз қолаби реги қатронӣ, рехтагарии оҳани хокистарии баландсифати 250 сохта шудаанд, дар чоҳи реги гарм → пиршавии ларзиш → коркарди гармӣ. Тақвияти танӯр → пиршавии ларзиш → коркарди ноҳамвор → пиршавии ларзиш → тақвияти танӯри гарм → пиршавии ларзиш → анҷомдиҳӣ, фишори манфии қисмҳоро пурра бартараф мекунад ва кори қисмҳоро устувор нигоҳ медорад. Кати собит, сутунҳои чап ва рост, гантри ва мизи корӣ ҳаракат мекунанд; Он вазифаҳои фрезеркунӣ, пармакунӣ, пармакунӣ, ғарқкунии такрорӣ, ламс ва ғайраро дорад. Усули хунуккунии асбоб хунуккунии беруна аст. Асбоби мошин 5 меҳвари ғизодиҳиро дар бар мегирад, ки метавонанд пайванди 4-меҳварӣ ва як амали 5-меҳвараро амалӣ кунанд. 2 сари қудрат мавҷуд аст. Меҳвари асбоби мошин ва сари қудрат дар расми зер нишон дода шудаанд.X


2.1.Сохтори асосии қисми ғизодиҳии интиқоли меҳварӣ
2.1.1.Меҳвари X:Мизи корӣ дар паҳлӯ дар баробари рельси роҳнамои кати собит ҳаракат мекунад.
Гардиши меҳвари X 1: Муҳаррики сервои AC ва коҳишдиҳандаи сайёравии дақиқи баланд бо винти курашакл барои ҳаракати мизи корӣ барои амалӣ кардани ҳаракати хаттии меҳвари X ронда мешавад.
Шакли роҳи оҳани роҳнамо: ду роҳи оҳани роҳнамои хаттии дақиқи баландсифат гузоред.
2.1.2 Меҳвари Z1:Сарлавҳаи барқӣ ва зин ба таври амудӣ дар тарафи пеши сутун насб карда шудаанд ва дар баробари рельси роҳнамои сутун ба боло ва поён ҳаракат мекунанд.
Интиқоли меҳвари Z1: Муҳаррики сервои AC ва чархи синхронӣ барои рондани винти тӯбӣ барои рондани зин барои амалӣ кардани ҳаракати хаттии меҳвари Z истифода мешаванд.
2.1.3 меҳвари Z2:Сарлавҳаи барқӣ ва зин ба таври амудӣ дар тарафи пеши сутун насб карда шудаанд ва дар баробари рельси роҳнамои сутун ба боло ва поён ҳаракат мекунанд.
Интиқоли меҳвари Z2: Муҳаррики сервои AC ва чархи синхронӣ барои рондани винти тӯбӣ барои рондани зин барои амалӣ кардани ҳаракати хаттии меҳвари Z истифода мешаванд.
2.1.4 Меҳвари Y1:Зини сари барқӣ ба таври амудӣ дар тарафи пеши сутуни рост насб карда шудааст ва дар баробари рельси роҳнамои сутун ба чап ва рост ҳаракат мекунад.
Интиқоли меҳвари Y1: Муҳаррики сервои AC ва коҳишдиҳандаи сайёравии дақиқи баланд барои рондани қӯчқор барои ҳаракат аз винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари Y1 истифода мешавад.
Меҳвари Y2 2.1.5:Зини сари барқӣ ба таври амудӣ дар тарафи пеши сутуни рост насб карда шудааст ва дар баробари рельси роҳнамои сутун ба чап ва рост ҳаракат мекунад.
Интиқоли меҳвари Y2: Муҳаррики сервои AC ва коҳишдиҳандаи сайёравии дақиқи баланд барои рондани қӯчқор барои ҳаракат аз винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари Y2 истифода мешавад.
2.2.Самти ҳаракати сари қудрати пармакунӣ ва фрезеркунӣ (аз ҷумла сари қудрати 1 ва 2) сохтори чоркунҷаи рамро қабул мекунад, ки пешрафтатарин усули роҳи оҳани роҳнамои симӣ-сахт аст, роҳи оҳани сахт бо такягоҳи қавӣ иҳота шудааст, 4 ҷуфт роҳи оҳани роҳнамои ғалтаки хаттӣ роҳнамоӣ карда мешаванд ва гардонанда муҳаррики сервои AC-ро қабул мекунад. Тасмаи синхронӣ (i=2) ва интиқоли винти тӯби дақиқро гардонед, сари қудрат муҳаррики серворо барои суст кардани суръат тавассути тасмаи синхронӣ ва чархи синхронӣ қабул мекунад, аз ҷониби ҷуфт роҳи оҳани роҳнамои дақиқи вазнин роҳнамоӣ карда мешавад ва винти тӯби амудиро барои гардиш меронад, сари қудрат ҳаракати амудиро ба боло ва поён амалӣ мекунад ва бо рахи тавозуни нитроген муҷаҳҳаз шудааст, то иқтидори борбардории сари мошинро дар винт ва муҳаррики серво кам кунад. Муҳаррики меҳвари Z функсияи тормозкунии автоматӣ дорад. Дар сурати қатъ шудани барқ, тормозкунии автоматӣ меҳвари муҳаррикро маҳкам нигоҳ медорад, то он гардиш накунад. Ҳангоми кор, вақте ки парма ба қисмати корӣ нарасад, он зуд ғизо мегирад; вақте ки парма ба қисмати корӣ мерасад, он ба таври худкор ба ғизои корӣ мегузарад. Вақте ки парма ба қисмати корӣ ворид мешавад, он ба таври худкор ба печондани зуд мегузарад; Вақте ки нӯги парма аз қисмати корӣ берун мешавад ва ба мавқеи муқарраршуда мерасад, мизи корӣ барои амалӣ кардани гардиши худкор ба мавқеи сӯрохии навбатӣ мегузарад. Сари барқӣ аз омезиши сим ва рельси сахт истифода мебарад, ки на танҳо суръати кори таҷҳизотро таъмин мекунад, балки сахтии таҷҳизотро низ ба таври назаррас беҳтар мекунад. Ва он метавонад вазифаҳои пармакунии сӯрохиҳои ноаён, фрезеркунӣ, фаслкунӣ, шикастани чипҳо, тозакунии худкори чипҳо ва ғайраро иҷро кунад, ки ҳосилнокии меҳнатро беҳтар мекунад.

(сари барқи чап)
2.3. Хориҷ кардани чип ва хунуккунӣ
Дар ҳарду тарафи зери мизи корӣ конвейерҳои чипҳои спиралӣ ва занҷири ҳамвор насб карда шудаанд ва чипҳоро метавон дар охир тавассути ду марҳилаи плитаҳои спиралӣ ва занҷирӣ ба таври худкор ба конвейери чип холӣ кард, то истеҳсоли мутамаддинро амалӣ кунад. Дар зарфи хунуккунандаи конвейери чип насоси хунуккунӣ мавҷуд аст, ки онро барои хунуккунии берунаи асбоб истифода бурдан мумкин аст, то самаранокии пармакунӣ ва мӯҳлати хидмати пармаро таъмин кунад ва хунуккунандаро метавон коркард кард.
3.Системаи пурраи идоракунии рақамии рақамӣ:
3.1.Бо функсияи шикастани чип, вақти шикастани чип ва давраи шикастани чипро дар интерфейси одам-мошин муқаррар кардан мумкин аст.
3.2.Бо функсияи бардоштани асбоб, баландии бардоштани асбобро дар интерфейси одам-мошин муқаррар кардан мумкин аст. Вақте ки пармакунӣ ба ин баландӣ мерасад, лези парма зуд ба болои қисми корӣ бардошта мешавад ва сипас пораҳо партофта мешаванд ва сипас зуд ба сатҳи пармакунӣ равона карда мешаванд ва ба таври худкор ба кор табдил дода мешаванд.
3.3.Қуттии идоракунии амалиёти марказонидашуда ва дастгоҳи дастӣ системаи идоракунии рақамиро истифода мебаранд ва бо интерфейси USB ва дисплейи кристаллии моеъи LCD муҷаҳҳаз мебошанд. Барои осон кардани барномасозӣ, нигоҳдорӣ, намоиш ва муошират, интерфейси амалиётӣ дорои функсияҳо ба монанди муколамаи одам-мошин, ҷуброни хатогиҳо ва огоҳкунии автоматӣ мебошад.
3.4.Таҷҳизот функсияи пешнамоиш ва санҷиши дубораи мавқеи сӯрохро пеш аз коркард дорад ва амалиёт хеле қулай аст.
4Равғанкунии худкор
Ҷуфтҳои роҳи оҳани хаттии роҳнамои дақиқи асбобҳои мошинӣ, ҷуфтҳои винтҳои тӯбии дақиқ ва дигар ҷуфтҳои ҳаракати дақиқи баланд бо системаҳои равғандиҳии автоматӣ муҷаҳҳаз мебошанд. Насоси равғандиҳии автоматӣ равғани фишорро мебарорад ва камераи равғани равғани миқдории равған ба равған ворид мешавад. Пас аз пур шудани камераи равған, вақте ки фишори система ба 1.4-1.75 Мпа мерасад, калиди фишор дар система баста мешавад, насос қатъ мешавад ва клапани борфарорӣ ҳамзамон холӣ мешавад. Вақте ки фишори равған дар роҳ аз 0.2 Мпа паст мешавад, равғанкунандаи миқдорӣ ба пур кардани нуқтаи равғанкунӣ шурӯъ мекунад ва як пур кардани равғанро анҷом медиҳад. Аз сабаби таъминоти дақиқи равғани сӯзандоруи равғани миқдорӣ ва муайян кардани фишори система, таъминоти равған боэътимод аст ва кафолат медиҳад, ки дар сатҳи ҳар як ҷуфти кинематикӣ плёнкаи равған мавҷуд аст, соиш ва фарсудашавиро кам мекунад ва аз осеб дидани сохтори дохилӣ, ки аз гармии аз ҳад зиёд ба вуҷуд меояд, пешгирӣ мекунад. , барои таъмини дақиқӣ ва мӯҳлати кори асбобҳои мошинӣ. Дар муқоиса бо ҷуфти роҳи оҳани роҳнамои лағжанда, ҷуфти роҳи оҳани роҳнамои хаттии ғалтакдор, ки дар ин асбоби мошинӣ истифода мешавад, як қатор бартариҳоро дорад:
①Ҳассосияти ҳаракат баланд аст, коэффитсиенти соиш дар рельси роҳнамои ғелонда хурд аст, танҳо 0.0025 ~ 0.01 ва қувваи ҳаракат хеле кам шудааст, ки танҳо ба 1/10 қисми мошинҳои оддӣ баробар аст.
② Фарқи байни соишҳои динамикӣ ва статикӣ хеле ночиз аст ва иҷрои пайгирӣ аъло аст, яъне фосилаи вақт байни сигнали ронандагӣ ва амали механикӣ хеле кӯтоҳ аст, ки ба беҳтар шудани суръати вокуниш ва ҳассосияти системаи идоракунии рақамӣ мусоидат мекунад.
③Он барои ҳаракати хаттии баландсуръат мувофиқ аст ва суръати фаврии он тақрибан 10 маротиба аз суръати релсҳои роҳнамои лағжанда зиёдтар аст.
④ Он метавонад ҳаракати бефосиларо амалӣ кунад ва сахтии ҳаракати системаи механикиро беҳтар созад.
⑤Аз ҷониби истеҳсолкунандагони касбӣ истеҳсол шудааст, он дорои дақиқии баланд, чандирии хуб ва нигоҳдории осон аст.

5Муҳити истифодаи мошин:
Таъминоти барқ: сефазаи AC380V ± 10%, 50Hz ± 1. Ҳарорати муҳити атроф: 0 ° ~ 45 °
Панҷум, параметрҳои асосии техникӣ:


| модел | BOSM4014 | |
| Андозаи максималии кории коркард | Дарозӣ × паҳноӣ × баландӣ (мм) 4000 × 1600 × 1000 | |
| Хӯроки ҳадди аксар аз Гантри | Паҳноӣ (мм) | 2300 |
| андозаи мизи корӣ | Дарозӣ X Паҳноӣ (мм) | 4000*1400 |
|
Сари пармакунии намуди уфуқии ram сари барқ як, ду
| Миқдор (2) | 2 |
| Конуси шпиндель | BT50 | |
| Диаметри пармакунӣ (мм) | Φ2-Φ60 | |
| Диаметри ламс (мм) | M3-M30 | |
| Диаметри диски бурандаи фрезерӣ (мм) | 300 | |
| Суръати чархзанӣ (дақ/дақ) | 30~6000 | |
| Қувваи муҳаррики шпиндели серво (кВт) | 37 | |
| Масофаи бинии шпиндель аз маркази миз (мм) | 650-1150 | |
| Зарбаи чап ва рости як рам (мм) | 500 | |
| Масофа байни маркази рам ва ҳамвории миз (мм) | 200-1400 | |
| Зарбаи боло ва поёни қӯчқор (мм) | 1200 | |
| Такрорпазирӣ | 300мм*300мм | ±0.02 |
| Андозаҳои асбоби мошин | Дарозӣ × паҳнӣ × баландӣ (мм) | мувофиқи расмҳо |
| Вазни умумӣ (т) | (тақрибан) 36 | |

Параметрҳои дар боло зикршуда параметрҳои тарроҳии пешакӣ мебошанд. Дар тарҳи воқеӣ, вобаста ба талаботи коркарди қисмати корӣ ва талаботи тарроҳии асбоби мошин, тағйирот метавонанд ба амал оянд, то ба талаботи қисмҳои коркарди ширкати шумо мувофиқат кунанд.

Категорияҳои маҳсулот
-

Маркази коркарди CNC бо сахтии баланди силсилаи VC бо ...
-

Роҳнамои хаттии сутуни ҳаракаткунандаи уфуқии силсилаи HP...
-

Роҳнамои хаттии сутуни ҳаракаткунандаи уфуқии силсилаи HT...
-

Силсилаи VS чор-роҳии CNC коркарди вазнин ...
-

Маркази коркарди CNC силсилаи V бо сахтии баланд
-

Маркази коркарди CNC ду сутуни силсилаи X
-

Маркази коркарди CNC-и уфуқии 5-меҳварӣ TKG1600
-

Маркази композитии гардиш ва фрезеркунии амудии CNC ...
-

Маркази коркарди CNC-и баландсуръат силсилаи GM
-

Силсилаи GT-и фрезеркунии CNC-и баландсуръат
-

Дастгоҳи токарии CNC душпиндлӣ SK32
-

Маркази коркарди амудии CNC RFTV510 барои чархҳо ...