


BOSM - Мошини пармакунӣ ва пармакунии муқобили уфуқӣ
1. Истифодаи таҷҳизот:
Мошини пармакунӣ ва пармакунии уфуқии BOSM як мошини махсус барои ширкати шумо барои коркарди сарпӯшҳои кранҳои бурҷӣ мебошад. Мошин бо 2 маҷмӯи сарпӯшҳои барқии пармакунии уфуқӣ ва пармакунӣ муҷаҳҳаз шудааст, ки метавонанд пармакунӣ, фрезакунӣ ва пармакунии қисмҳои кориро дар доираи зарбаи муассир анҷом диҳанд. Буридан ва дигар коркардҳо, суръати ҷойгиркунии таҷҳизот зуд, дақиқии коркард баланд ва самаранокии коркард баланд аст.
2. Хусусиятҳои сохтори таҷҳизот:
2. 1. Ҷузъҳои асосииМошин
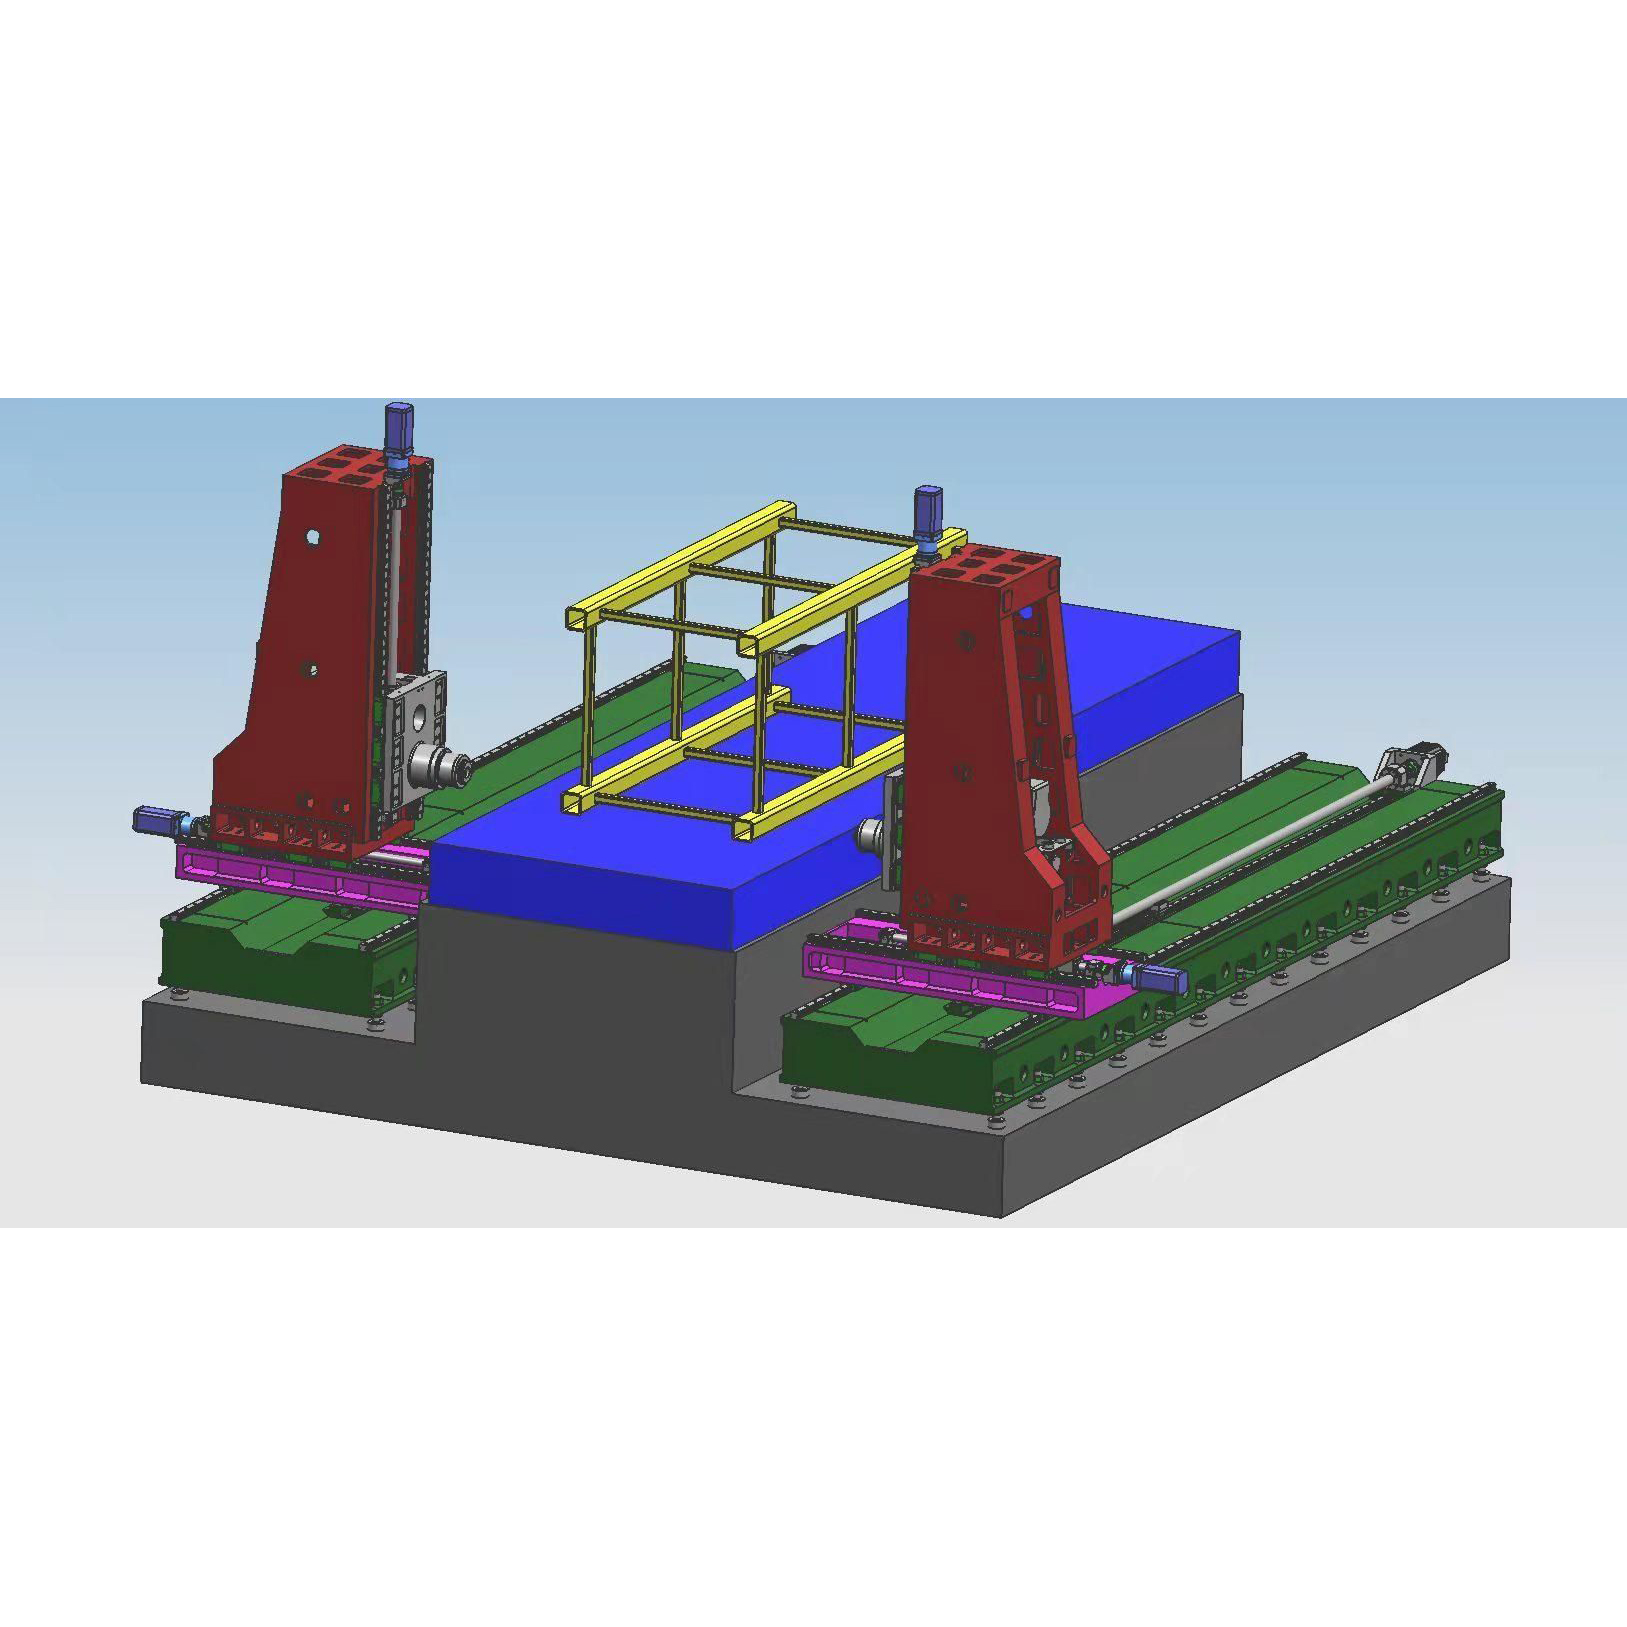
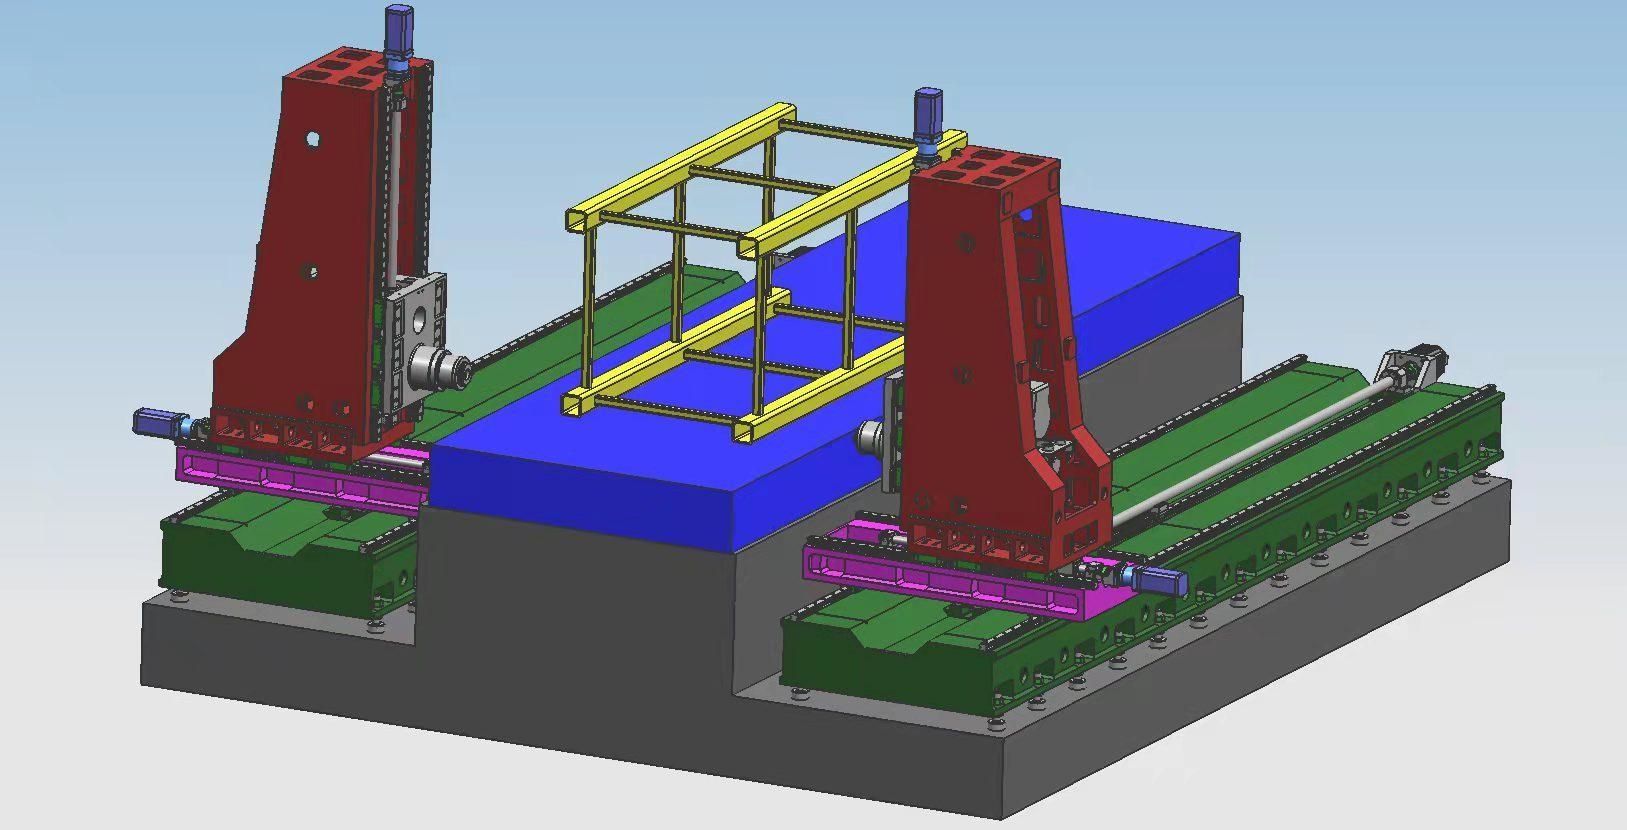
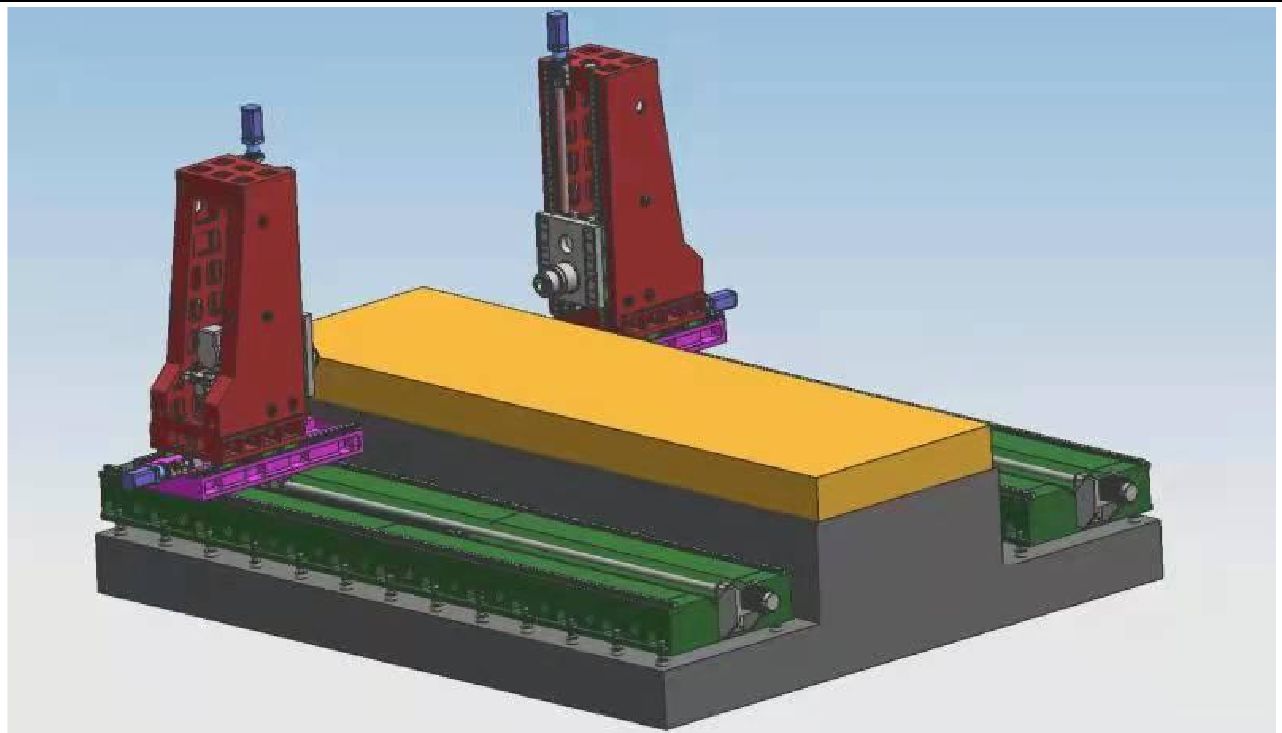
Қисмҳои асосии Мошин: кат, мизи корӣ, сутунҳои чап ва рост, зинҳо, қӯчқорҳо ва ғайра, қисмҳои калон аз қолаби реги қатронӣ, рехтагарии оҳани хокистарии баландсифати 250 сохта шудаанд, ки дар чоҳи реги гарм тафсонида шудаанд → пиршавии ларзиш → тафсонидани кӯраи гарм → пиршавии ларзиш → коркарди ноҳамвор → пиршавии ларзиш → тафсонидани кӯраи оташдон → пиршавии ларзиш → анҷомдиҳӣ барои пурра бартараф кардани фишори манфии қисмҳо ва нигоҳ доштани кори қисмҳо. Мизи кории таҷҳизот собит аст ва сарҳои қудрат дар ҳарду тараф метавонанд дар самтҳои пеш ва қафои пойгоҳ ҳаракат кунанд; Мошин дорои функсияҳо ба монанди пармакунӣ, пармакунӣ, ғарқкунии баръакс, ламскунӣ ва ғайра мебошад. Усули хунуккунии асбоб хунуккунии дохилӣ ва хунуккунии беруна мебошад. Мошин дорои 5 меҳвари ғизодиҳӣ, 2 сарҳои қудрати буриш мебошад, ки метавонанд дар як вақт бо 5 меҳвар ҳамоҳанг карда шаванд ё метавонанд як амалкунанда бошанд. Самти меҳварии Мошин ва сарҳои қудрат дар расми зер нишон дода шудааст.
2. 2 Сохтори асосии қисми ғизодиҳии интиқоли меҳварӣ
2.2.1 Меҳвари X: Сари барқӣ дар паҳлӯ дар баробари рельси роҳнамои пойгоҳ ҳаракат мекунад.
Гардани меҳвари X1: Муҳаррики сервои AC ва коҳишдиҳандаи сайёравии дақиқи баланд барои рондани сари қудрат тавассути гардонандаи винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари X истифода мешавад.
Интиқоли меҳвари X2: Муҳаррики сервои AC ва коҳишдиҳандаи сайёравии дақиқи баланд барои рондани сари қудрат тавассути интиқоли винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари X истифода мешавад.
Шакли рельси роҳнамо: Ду рельси роҳнамои хаттии дақиқи баландқувват дар пояи васеъшуда плиткабандӣ шудаанд.
2.2 Меҳвари Y1: Сари барқ дар сутун ба боло ва поён ҳаракат мекунад.
Гардиши меҳвари Y1: Барои амалӣ кардани ҳаракати хаттии меҳвари Y1, муҳаррики сервои AC-ро истифода баред, то тавассути винти курашакл гузаронед. Шакли рельси роҳнамо: 4 дона рельсҳои роҳнамои хаттии 45 намуд.
2.2.3 Меҳвари Y2: Сари барқ дар сутун ба боло ва поён ҳаракат мекунад.
Интиқоли меҳвари Y2: Муҳаррики сервои AC барои рондани винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари Y1 истифода мешавад.
Шакли роҳи оҳани роҳнамо: 4 дона аз роҳи оҳани роҳнамои хаттии 45-намуд.
2.2.4 Меҳвари Z1: Сари барқ дар зин ба пешу пас ҳаракат мекунад.
Интиқоли меҳвари Z1: Муҳаррики сервои AC ва коҳишдиҳандаи сайёраи дақиқи баланд барои рондани ҳаракат тавассути винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари Z1 истифода мешаванд.
2.2.5 Меҳвари Z2: Сари барқ дар зин ба пешу пас ҳаракат мекунад.
Интиқоли меҳвари Z2: Муҳаррики сервои AC ва коҳишдиҳандаи сайёраи дақиқи баланд барои рондани ҳаракат тавассути винти шарӣ барои амалӣ кардани ҳаракати хаттии меҳвари Z2 истифода мешавад.
2.3. Хориҷ кардани чип ва хунуккунӣ
Дар ҳарду тарафи зери мизи корӣ конвейерҳои занҷири ҳамвор насб карда шудаанд ва пораҳои оҳанинро дар охир ба конвейери пораҳо партофтан мумкин аст, то истеҳсоли мутамаддинро амалӣ созанд. Дар зарфи хунуккунандаи конвейери пораҳо насоси хунуккунӣ мавҷуд аст, ки онро барои хунуккунии дохилӣ + хунуккунии берунии асбоб истифода бурдан мумкин аст, то самаранокӣ ва мӯҳлати хидмати асбобро таъмин кунад ва хунуккунандаро метавон коркард кард.
3Системаи пурраи идоракунии рақамии рақамӣ:
3.1. Бо функсияи шикастани чип, вақти шикастани чип ва давраи шикастани чипро дар интерфейси одам-мошин муқаррар кардан мумкин аст.
3.2. Бо функсияи бардоштани асбоб, масофаи бардоштани асбобро дар интерфейси одам-мошин муқаррар кардан мумкин аст. Вақте ки масофа ба даст меояд, асбоб зуд бардошта мешавад ва сипас пораҳо партофта мешаванд ва сипас ба сатҳи пармакунӣ зуд ба пеш ҳаракат мекунанд ва ба таври худкор ба кор табдил дода мешаванд.
3.2. Қуттии идоракунии амалиёти марказонидашуда ва дастгоҳи дастӣ системаи идоракунии рақамиро истифода мебаранд ва бо интерфейси USB ва дисплейи кристаллии моеъи LCD муҷаҳҳаз мебошанд. Барои осон кардани барномасозӣ, нигоҳдорӣ, намоиш ва муошират, интерфейси амалиётӣ дорои функсияҳо ба монанди муколамаи одам-мошин, ҷуброни хатогиҳо ва огоҳкунии автоматӣ мебошад.
3.2. Таҷҳизот функсияи пешнамоиш ва санҷиши дубораи мавқеи сӯрохро пеш аз коркард дорад ва амалиёт хеле қулай аст.
4Равғанкунии худкор
Ҷуфтҳои роҳи оҳани хаттии роҳнамои дақиқи мошин, ҷуфтҳои винтҳои тӯби дақиқ ва дигар ҷуфтҳои ҳаракати баландсифат бо системаҳои равғандиҳии автоматӣ муҷаҳҳаз мебошанд. Насоси равғандиҳии автоматӣ равғани фишорро мебарорад ва камераи равғани равғани миқдории равған ба равған ворид мешавад. Вақте ки камераи равған бо равған пур мешавад ва фишори система ба 1.4 ~ 1.75 Мпа мерасад, калиди фишор дар система баста мешавад, насос қатъ мешавад ва клапани борфарорӣ ҳамзамон холӣ карда мешавад. Вақте ки фишори равған дар роҳ аз 0.2 Мпа паст мешавад, равғанкунандаи миқдорӣ нуқтаи равғанкуниро пур мекунад ва як пуркунии равғанро анҷом медиҳад. Аз сабаби миқдори дақиқи равғане, ки аз ҷониби равғанкунандаи миқдорӣ таъмин карда мешавад ва қобилияти муайян кардани фишори система, таъминоти равған боэътимод аст ва кафолат медиҳад, ки дар сатҳи ҳар як ҷуфти кинематикӣ плёнкаи равған мавҷуд аст, ки соиш ва фарсудашавиро кам мекунад ва аз осеб дидани сохтори дохилӣ, ки аз гармии аз ҳад зиёд ба вуҷуд меояд, пешгирӣ мекунад. , барои таъмини дақиқӣ ва мӯҳлати кори мошин.
5. Мошинмуҳити истифода:
Таъминоти барқ: AC380V±10%, 50Hz±1 Ҳарорати муҳит: -10°~ 45°
6Меъёрҳои қабул:
JB/T10051-1999 "Хусусиятҳои умумии техникӣ барои системаи гидравликии мошинҳои буридани металл"
7Параметрҳои техникӣ:
| Модел | 2050-5Z | |
| Андозаи максималии кории коркард | Дарозӣ × паҳноӣ × баландӣ (мм) | 5000×2000×1500 |
| андозаи мизи корӣ | Дарозӣ X Паҳноӣ (мм) | 5000*2000 |
| Самти ҳаракати пойгоҳи сари барқ | Ҳаракат ба пеш ва пас (мм) | 5000 |
| Сари барқро боло ва поён | Зарбаи боло ва поёни қӯчқор (мм) | 1500 |
|
Сари барқи пармакунии намуди уфуқии RAM Сари барқи 1 2 | Миқдор (2 дона) | 2 |
| Конуси шпиндель | BT50 | |
| Диаметри пармакунӣ (мм) | Φ2-Φ60 | |
| Диаметри ламс (мм) | M3-M30 | |
| Суръати чархзанӣ (дақ/дақ) | 30~3000 | |
| Қувваи муҳаррики шпиндели серво (кВт) | 22*2 | |
| Ҳаракати чап ва рост (мм) | 600 | |
| Дақиқии дуҷонибаи ҷойгиркунӣ | 300мм*300мм | ±0.025 |
| Дақиқии ҷойгиркунии такрории дуҷониба | 300мм*300мм | ±0.02 |
Категорияҳои маҳсулот
-

Маркази коркарди CNC бо сахтии баланди силсилаи VC бо ...
-

Роҳнамои хаттии сутуни ҳаракаткунандаи уфуқии силсилаи HP...
-

Роҳнамои хаттии сутуни ҳаракаткунандаи уфуқии силсилаи HT...
-

Силсилаи VS чор-роҳии CNC коркарди вазнин ...
-

Маркази коркарди CNC силсилаи V бо сахтии баланд
-

Маркази коркарди CNC ду сутуни силсилаи X
-

Маркази коркарди CNC-и уфуқии 5-меҳварӣ TKG1600
-

Маркази композитии гардиш ва фрезеркунии амудии CNC ...
-

Маркази коркарди CNC-и баландсуръат силсилаи GM
-

Силсилаи GT-и фрезеркунии CNC-и баландсуръат
-

Дастгоҳи токарии CNC душпиндлӣ SK32
-

Маркази коркарди амудии CNC RFTV510 барои чархҳо ...