


5-меҳвари маркази коркарди амудӣаз сабаби қобилияти онҳо барои ба даст овардани коркарди дақиқи баланди ҷузъҳои мураккаб, онҳо ба таҷҳизоти калидӣ дар истеҳсолоти баландсифат табдил ёфтаанд. Дақиқии коркарди онҳо на танҳо сифати маҳсулотро муайян мекунад, балки асоси рақобатпазирии таҷҳизотро низ ифода мекунад. Ноил шудан ба ин коркарди дақиқи баланд ба кӯшишҳои ҳамоҳангшудаи ҷанбаҳои гуногун, аз ҷумла сохтори механикӣ, системаи CNC ва ошкоркунӣ ва ҷуброн такя мекунад ва системаи кафолати дақиқии систематикӣ ва ҳамаҷонибаро ташкил медиҳад. Таҳлили муфассали зерини ҳар як пайванди калидӣ ба шумо дар фаҳмидани мантиқи аслӣ ва технологияҳои пешрафтаи он кӯмак мекунад.
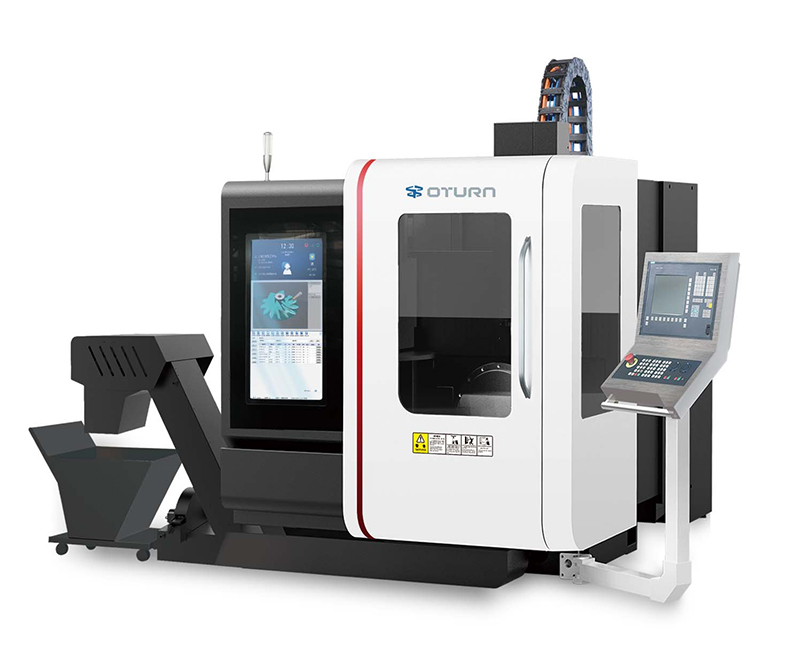
IТарроҳии сахтии сохтории механикӣ: Пойдевори мустаҳками дақиқӣ
Сахтии сохтори механикӣ мустақиман устуворӣ ва муқовимати деформатсияи таҷҳизотро ҳангоми коркард муайян мекунад.5-axis VMC, кат ва сутун ҳамчун "чаҳорчӯба"-и тамоми мошин хизмат мекунанд. Онҳо одатан аз оҳани рехтагарӣ ё гранити баландқувват сохта мешаванд. Коркарди пиршавӣ фишорҳои дохилиро самаранок бартараф мекунад ва деформатсияи аз буридани борҳо ба вуҷуд омадаро ба таври назаррас коҳиш медиҳад. Қисмҳои роҳнамо ва винти пешбар калиди таъмини дақиқии ҳаракати хаттӣ мебошанд, ки назорати қатъии дақиқии ҳамаҷонибаро талаб мекунанд. Роҳнамоҳои ғелонда аз боркунии пешакӣ барои бартараф кардани зарбаи ақиб ва беҳтар кардани сахтии ҷойгиркунӣ истифода мебаранд. Винтҳои кураӣ аз сохтори боркунии пешакӣ дугона бо гайка барои самаранок бартараф кардани зарбаи ақиб ва кам кардани хатогиҳои интиқол истифода мебаранд. Системаи дастгирӣ барои меҳварҳои гардишкунанда (ба монанди меҳвари А ва меҳвари С) муҳим аст. Подшипникҳои ғалтаки убуршудаи дақиқ ва фишангҳои кирмӣ барои тоб овардан ба борҳои радиалӣ ва меҳварӣ истифода мешаванд ва ҳамзамон тозагии гардишро дар диапазони кунҷии аз якчанд сония то даҳҳо сония нигоҳ медоранд, ки дақиқии ҷойгиркунии кунҷиро ба таври назаррас беҳтар мекунад. Воҳиди шпиндель аз ҷониби подшипникҳои дақиқи керамикӣ ё подшипникҳои аэростатикӣ дастгирӣ карда мешавад. Мувозинати динамикӣ кафолат медиҳад, ки давиши радиалӣ ва бозии меҳварӣ ҳангоми гардиши суръати баланд то сатҳи микрон назорат карда мешаванд ва аз табдил ёфтани ларзиш ба манбаи хатогии коркард пешгирӣ мекунанд.
II. Идоракунии дақиқи системаи CNC — «Мағзи» дақиқӣ
Дақиқии коркарди панҷмеҳвар на танҳо аз сахтии механикӣ, балки аз назорати дақиқи ҳаракат аз ҷониби системаи CNC низ вобаста аст. Система траектория ва суръати ҳар як меҳварро дар вақти воқеӣ ҳисоб мекунад ва тавассути алгоритмҳои интерполятсия масири ҳаракати пайваста ва ҳамворро тавлид мекунад, ки кафолат медиҳад, ки траекторияи асбоб ба талаботи тарроҳӣ мувофиқат мекунад. Технологияи идоракунии пешрав траекторияро пешгӯӣ мекунад ва баромади муҳаррики серворо пешакӣ танзим мекунад ва хатогиҳои пас аз онро ба таври назаррас коҳиш медиҳад.
Системаи бозгашти мавқеъ барои ҷамъоварии маълумоти воқеии мавқеи меҳвар дар вақти воқеӣ аз шкалаи баландсифат ё рамзгузор истифода мебарад. Дар якҷоягӣ бо алгоритми идоракунии ҳалқаи пӯшидаи PID, он зуд инҳирофҳои мавқеъгириро ислоҳ мекунад ва хатогии мавқеъгириро дар сатҳҳои микрон нигоҳ медорад. Дар коркарди панҷмеҳварӣ, системаи CNC аз модели кинематикӣ барои табдил додани дақиқи координатаҳо барои муносибатҳои мураккаби ҳаракат байни меҳварҳои гардишкунанда ва хаттӣ истифода мебарад ва дар ҳар нуқтаи фазо дақиқии ҷойгиркунии асбобро ба даст меорад ва иҷрои дақиқи онро дар коркарди панҷмеҳварӣ таъмин мекунад.
III. Механизмҳои ошкоркунӣ ва ҷуброн: Нигаҳбонони дақиқии динамикӣ
Андозагирии дақиқ ва ҷуброни саривақтӣ калиди нигоҳ доштани дақиқии таҷҳизот дар муддати тӯлонӣ мебошанд. Пеш аз интиқол, таҷҳизот бояд аз санҷиши ҳамаҷонибаи хатогии ҷойгиркунӣ, хатогии такроршавандагӣ ва зарбаи ақиб дар ҳар як меҳвар бо истифода аз асбобҳои дақиқи баланд, ба монанди интерферометрҳои лазерӣ ва чӯбҳои шарикӣ, гузарад. Ин кафолат медиҳад, ки ҳамаи хатогиҳои механикӣ тавассути ҷуброни параметрҳои системаи CNC ба таври рақамӣ сабт ва ислоҳ карда мешаванд.
Васеъшавии гармӣ ва деформатсияи механикӣ, ки дар натиҷаи тағйирёбии ҳарорат ба вуҷуд меоянд, ҳангоми коркарди дарозмуддат хатарҳои назарраси дақиқӣ мебошанд. Сенсорҳои ҳарорат ҳарорати муҳити таҷҳизот ва болоравии ҳарорати шпиндель ва роҳҳои роҳнаморо дар вақти воқеӣ назорат мекунанд. Стратегияҳои ҷуброни динамикӣ, дар якҷоягӣ бо моделҳои муқарраршудаи хатогиҳои гармӣ, таъсири дахолати ҳароратро ба дақиқии коркард ба таври назаррас кам мекунанд.
Калибрченкунии мунтазам низ барои нигоҳ доштани дақиқӣ муҳим аст. Тавассути муқоиса бо қисмҳои стандартӣ ва санҷиши бисёрнуқтаӣ бо истифода аз асбобҳои санҷиши дақиқ, инҳирофҳои дақиқ, ки дар натиҷаи фарсудашавии механикӣ ё фуҷур шудани ҷузъҳо ба вуҷуд омадаанд, метавонанд фавран муайян карда шаванд ва имкон медиҳанд, ки параметрҳои таҷҳизот барои таъмини кори устувори дарозмуддати коркард танзим ва ислоҳ карда шаванд.
IV. Идоракунии дақиқии системавӣ — аз дақиқии баланди статикӣ то устувории динамикӣ
Кафолати дақиқии а5Маркази коркарди амудии меҳвар натиҷаи ҳамкории мукаммал ва ҳамоҳангшудаи ҷузъҳои гуногун мебошад. Сохтори механикӣ асоси мустаҳкамро фароҳам меорад, системаи CNC имкон медиҳад, ки ҳаракат дақиқ идора карда шавад ва механизми ҳамаҷонибаи ошкоркунӣ ва ҷуброн дақиқии динамикиро таъмин мекунад.
Ин системаи назорати дақиқи системавӣ на танҳо дақиқии механикии беайбро ҳангоми статикии таҷҳизот таъмин мекунад, балки инчунин ба омилҳои гуногуни халалрасонӣ, аз қабили ларзиш, деформатсияи гармӣ ва тағйирёбии сарборӣ дар муҳитҳои мураккаби коркард самаранок муқовимат мекунад ва ба талаботи коркарди дақиқи баланд барои қисмҳои мураккаб ноил мегардад.
Бо пешрафти пайвастаи технологияи истеҳсоли интеллектуалӣ, технологияҳои ҷуброни мутобиқшаванда, ки зеҳни сунъӣ ва таҳлили маълумоти калонро муттаҳид мекунанд, тадриҷан истифода бурда шуданд ва дар таъмини дақиқии истеҳсолот пешрафтҳои нав ба вуҷуд оварданд.5маркази коркарди меҳварр, боз ҳам беҳтар кардани имкониятҳои истеҳсолии онҳо ва рақобатпазирии бозор.
Хулоса, дақиқии баланди5Марказҳои коркарди амудии меҳварӣ натиҷаи тасодуф нест, балки натиҷаи ҳамкории хеле муттаҳид ва дақиқи се сутун аст: тарроҳии механикӣ, алгоритмҳои идоракунӣ ва ошкоркунӣ ва ҷуброн. Танҳо бо роҳи аз ҷиҳати илмӣ сохтан ва пайваста беҳсозии ин системаи кафолати дақиқӣ, мо метавонем ба талаботи қатъии дақиқии истеҳсолоти баландсифат барои қисмҳои мураккаб ҷавобгӯ бошем ва истеҳсолоти интеллектуалиро ба сатҳи баландтар пеш барем.
Барои маълумоти бештар, ба суроғаи мо дар EMO, толори 15, қафаси B54, аз 22 то 27 сентябри соли 2025 ташриф оред. Мо навтаринҳоро муаррифӣ хоҳем кард.5-технологияҳои коркарди меҳвар, таҷрибагардиштаҷҳизоти муосирро истифода баред ва бо коршиносони соҳа муҳокимаҳои амиқ анҷом диҳед. Мо шуморо самимона даъват менамоем, ки дар бораи ояндаи истеҳсоли интеллектуалӣ сӯҳбат кунед ва боби наверо дар коркарди дақиқи баланд кушоед!
Вақти нашр: 27 августи соли 2025